猜你想问
物理AI最新进展是什么?
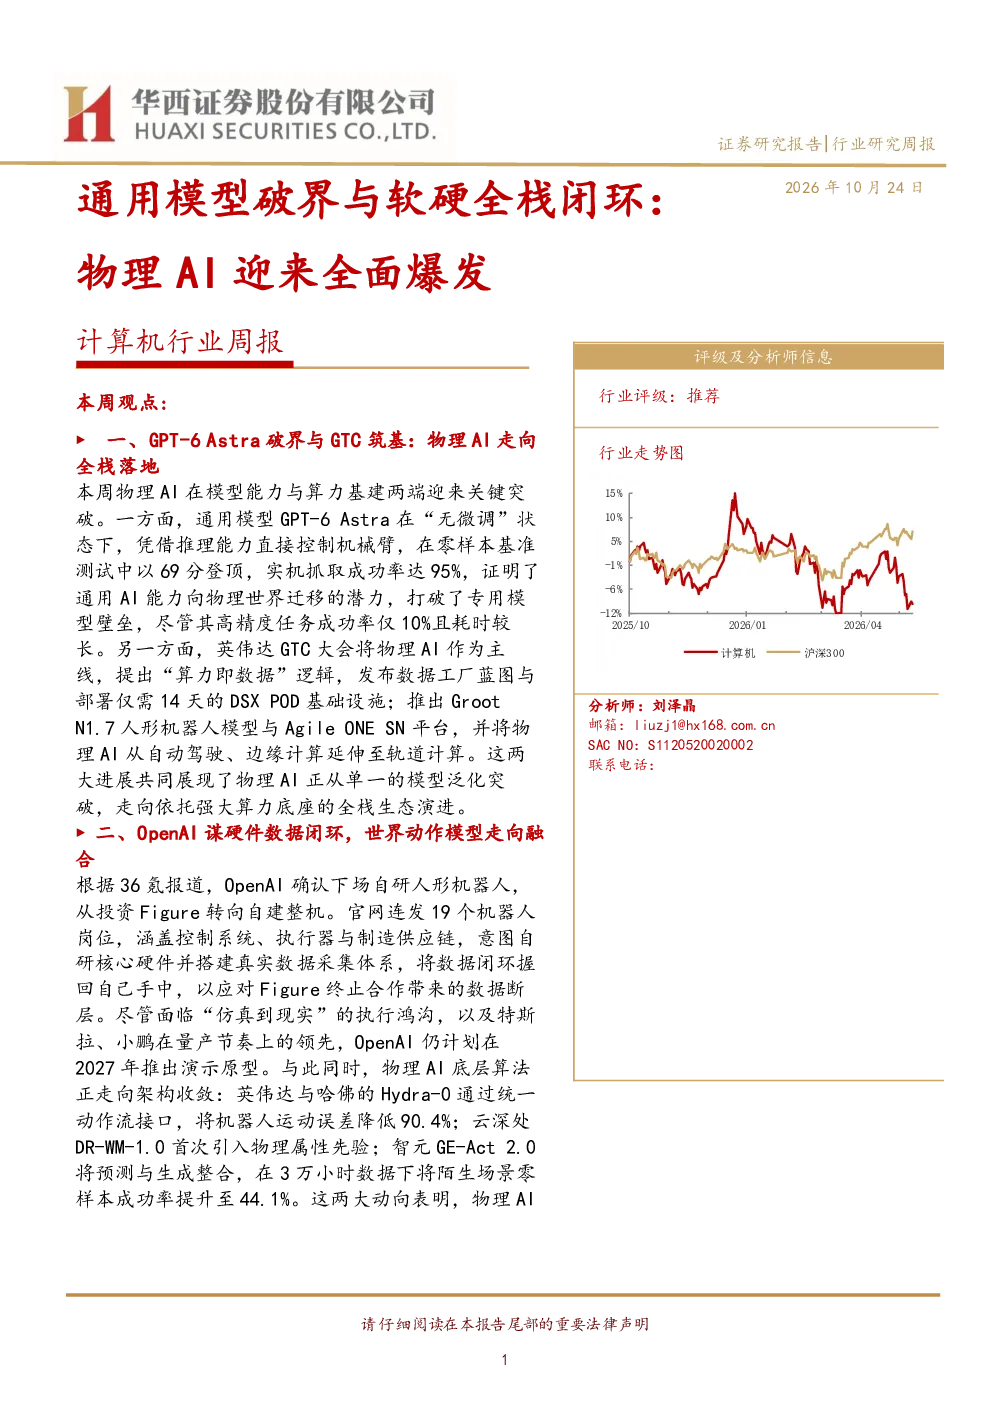
本周物理AI领域迎来关键突破,通用模型GPT-6 Astra在“无微调”状态下直接控制机械臂,证明了通用AI能力向物理世界迁移的潜力。同时,英伟达GTC大会提出“算力即数据”逻辑,发布数据工厂蓝图与DSX POD基础设施,并将物理AI延伸至轨道计算,展现了物理AI正从单一模型泛化突破,走向依托强大算力底座的全栈生态演进。
物理AI行业发展趋势如何?
物理AI正告别过去单点突破的碎片化时代,正式迈入全栈技术与软硬生态全面收敛的深水区。通用模型的推理能力正在打破具身限制,算力与仿真基础设施正在筑高产业壁垒,硬件自研与数据回流正成为巨头竞逐的新阵地,而算法底层的统一则让机器人真正具备了“先想象、再行动”的物理直觉。这四重趋势交织,标志着物理AI正加速打通“数据闭环”与“先想再动”的完整技术栈。
报告重点分析了哪些方向?
报告重点分析了物理AI底层算法的架构收敛趋势,例如英伟达与哈佛的Hydra-0通过统一动作流接口,将机器人运动误差降低90.4%;云深处DR-WM-1.0首次引入物理属性先验;智元GE-Act 2.0将预测与生成整合,在3万小时数据下将陌生场景零样本成功率提升至44.1%。同时,报告也关注了OpenAI自研人形机器人,从投资Figure转向自建整机,意图自研核心硬件并搭建真实数据采集体系,将数据闭环握回自己手中。
当前物理AI市场现状如何?
当前物理AI市场正加速发展,通用模型如GPT-6 Astra在AA-Robotics v0.1零样本基准测试中表现优异,但速度较慢,平均完成每项任务需要30分钟,成本16.36美元。底层算法方面,Hydra-0将机器人运动误差降低了90.4%,智元的GE-Act 2.0在3万小时数据下,G1-OP机器人的总体成功率从17.1%提升至44.1%。整体来看,物理AI正从单点突破走向全栈生态演进,产业壁垒逐渐筑高。
物理AI研报存在哪些风险?
物理AI研报需关注技术迭代风险,当前通用模型在物理世界应用仍面临算力、仿真、硬件等多重挑战,技术路线可能存在不确定性。此外,数据采集与回流成为巨头竞逐焦点,可能引发行业垄断或竞争加剧。同时,底层算法的统一性仍需验证,不同厂商的解决方案可能存在兼容性问题,影响生态整合效率。