猜你想问
苹果HALO系统主要功能是什么?
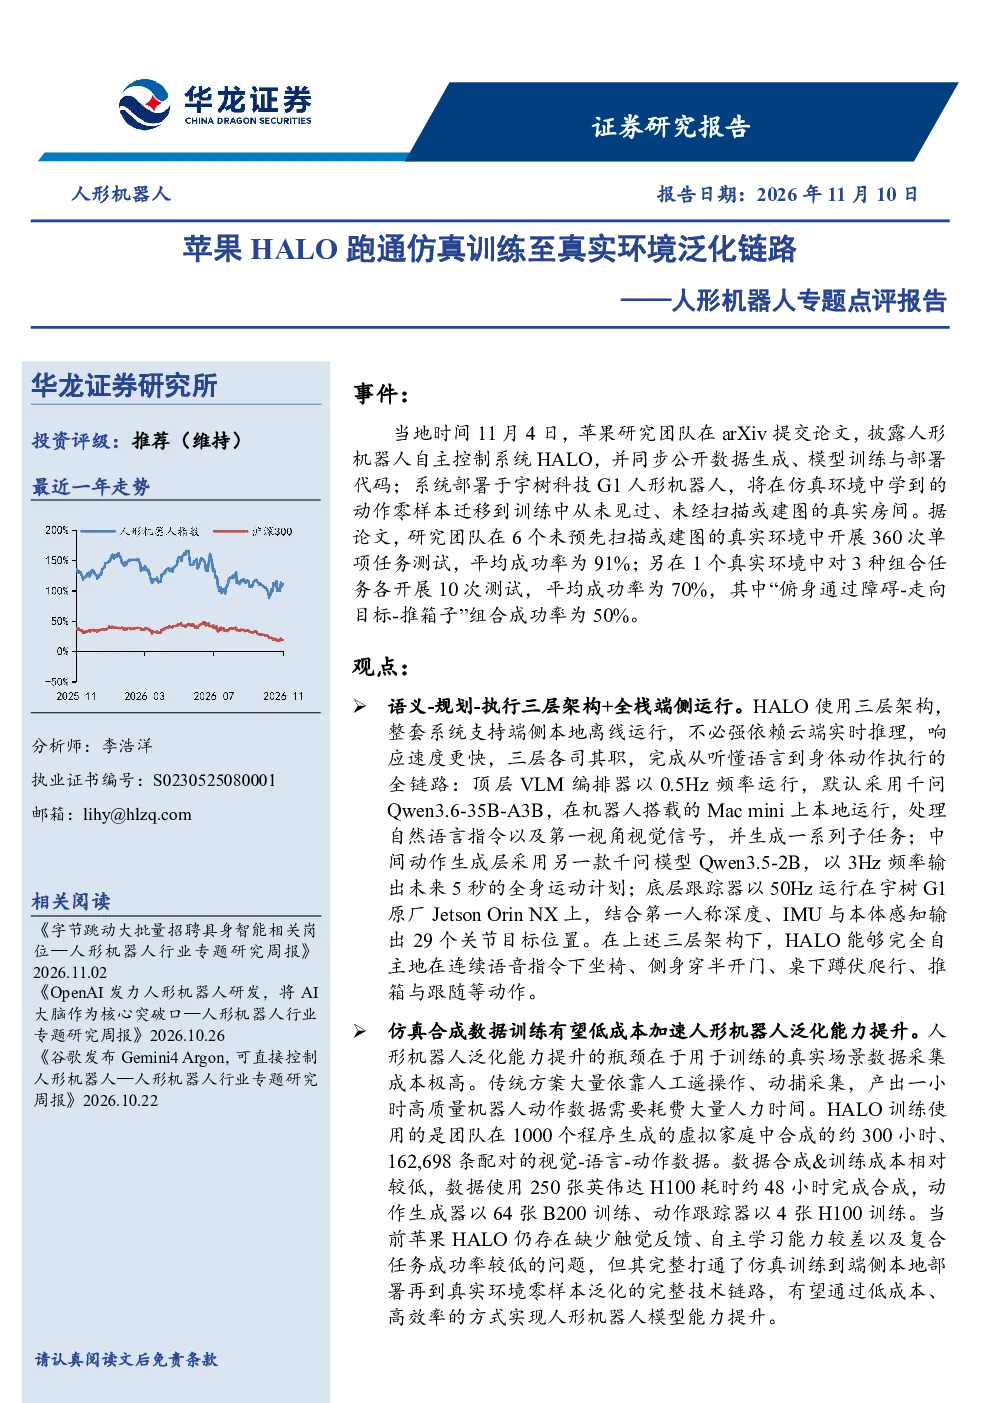
苹果HALO系统是人形机器人自主控制系统,部署于宇树科技G1机器人,实现仿真环境动作零样本迁移至真实环境。通过三层架构(VLM编排器、动作生成层、跟踪器)处理自然语言指令和视觉信号,输出全身运动计划并控制29个关节,可执行坐椅、穿门、爬行等动作。
人形机器人行业发展趋势如何?
人形机器人行业正加速发展,工信部与国资委计划2026年完成实景实训与部署,预计产量超10万台。300多个场景推进验证,真实数据积累将推动泛化能力提升,形成“工厂部署→数据积累→能力提升”的飞轮效应,加速在工厂及家庭场景落地。
报告重点分析了哪些技术方向?
报告重点分析了HALO系统的技术架构与运行机制,包括三层架构(语义-规划-执行)及端侧本地离线运行能力。顶层VLM编排器处理指令与视觉信号,中间层生成运动计划,底层跟踪器结合多传感器输出关节目标位置。此外还分析了数据训练与泛化能力,如使用虚拟家庭合成数据训练,实现低成本零样本泛化。
当前人形机器人市场现状如何?
当前人形机器人市场处于快速发展阶段,政策支持力度加大,工信部与国资委已启动实景实训专项行动。宇树科技等企业积极推动产品落地,真实环境应用验证逐步展开。300多个重点场景的推进将加速数据积累,推动技术迭代,预计2026年实现规模化部署。
研报提示了哪些风险因素?
研报提示需注意宏观经济波动可能影响市场需求,政策变动可能调整行业发展方向,技术进展不及预期则可能延缓产品能力提升。此外,触觉反馈缺失、自主学习能力不足及复合任务成功率低等问题仍需解决,这些因素可能影响人形机器人的实际应用效果与商业化进程。
你可能感兴趣
人形机器人专题点评报告:苹果HALO跑通仿真训练至真实环境泛化链路
机械设备华龙证券2026-11-10
人形机器人行业周度报告(2025.06.02-2025.06.08):Figure机器人展示物流环境良好适应性,泛化能力突破有望加速实际应用
机械设备中邮证券2025-06-10