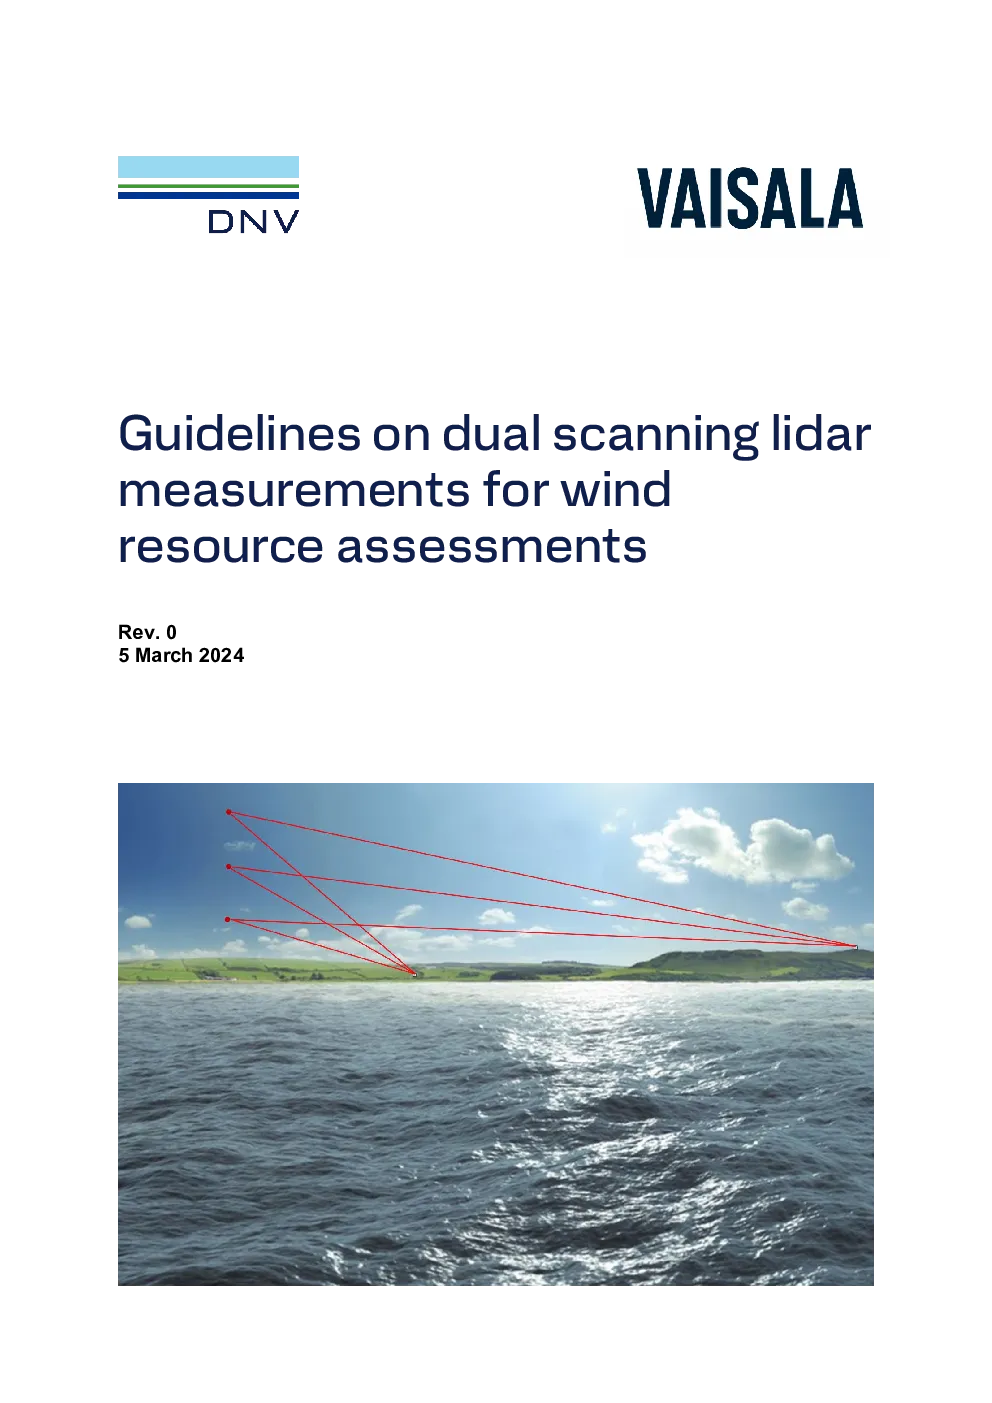
双扫描激光雷达测量指南
1. 引言
扫描激光雷达技术在风资源评估中的应用日益广泛,其优势在于可使用单个设置测量多个位置,并能远距离测量。本指南旨在提供关于活动规划、执行、不确定性评估和文档编写的指导,适用于双扫描激光雷达(DSL)配置,主要针对相对均匀流动中的风资源评估。
2. 典型工作流
典型DSL campaign工作流包括:
- 战役规划:确定测量点、安装位置、扫描几何形状、选择激光雷达等。
- 激光雷达预验证:选择验证方法、安装调试激光雷达、监控测量系统、计算不确定度。
- 安装调试:安装激光雷达、执行指向精度测试、设置网络连接和扫描参数等。
- 特定测量活动的运行和监测:监控系统性能、记录重要事件、调整扫描模式、进行维修维护。
- 数据处理:过滤数据、风场重建和平均、计算可用性和统计数据。
- 不确定度评定:计算中间量不确定性、最终重建量不确定性。
- 退役和活动后验证:回收设备、进行后期验证。
3. 双扫描激光雷达原理
- 风场重建:通过两个不同方向的激光束测量LOS风速,结合数学模型计算水平风速和方向。
- 操作方式:主要包括点交截和扫描区域两种方法。
- 光束几何结构:光束交角、仰角和距离范围对测量不确定性有重要影响。
- 扫描参数:距离门长、积累时间和停留时间需要权衡数据可用性、空间平均化和时间分辨率等因素。
- 湍流说明:本指南不提供湍流测量指导。
4. 施工规划与准备
- 活动设计:确定测量位置数量和位置、选择坐标系、设计光束几何形状、评估不确定性。
- 激光雷达要求:激光雷达需具备准确测量LOS风速、足够指向精度、同步能力、系统监控和数据传输等功能。
- 附加测量设备:可使用风测量设备、环境参数测量设备等辅助设备。
- 场地约束:需获得许可、确保安全、保证视线、提供电源等。
5. 验证
- 概述:验证是确保测量准确性和可靠性的关键,包括指向精度测试和风速精度测试。
- 对验证现场的要求:参考仪器需符合标准、几何对齐合理、安装位置合适。
- 扫描头指向精度:考虑系统特定因素、安装特定因素和可变因素。
- LOS 风速验证:通过与参考测量值比较,确定激光雷达系统的测量准确性和可靠性。
- 重建风场量的验证:直接验证重构的风速值,适用于首次使用WFR算法或非标准配置。
- 对环境参数的敏感性:需观察扫描激光雷达对环境变量的响应,并评估其对测量结果的影响。
- 事后核查:在campaign过程中出现性能变化迹象时,进行事后验证。
- 报告:报告应包括激光雷达单元信息、验证方法、结果和不确定度等信息。
6. 施工安装、操作和数据处理
- 安装指南:遵循制造商指南、安装坚硬表面、设置安全措施、考虑电源供应。
- 现场校准:校准指向精度,并定期重复校准。
- 扫描配置:确保同步、避免激光束被阻挡。
- 数据和系统监控:监控系统稳定性、激光健康、同步、可用性等。
- 维护和维修策略:制定预防性维护计划、建立问题升级计划、确保快速响应。
- 数据处理:定期传输和备份数据、应用过滤器、进行风场重建和平均。
- 报告:记录安装和操作信息,包括激光雷达配置、测量位置、WFR方法和结果等。
7. 不确定性评估
- 概述:DSL测量的不确定性受多个参数影响,需在设计和规划阶段考虑。
- 中间量的不确定性:评估LOS风速、仰角、方位角和距离的不确定性。
- 最终重构量的不确定性:通过传播中间量不确定性、评估WFR适用性和考虑系统运动等因素,计算最终风速和方向的不确定性。
8. 参考文献
列出相关参考文献。
附录
- A. 不确定性计算示例:提供不确定性计算示例,包括风场重建不确定性、扫描时间表引起的统计效应和结合不确定因素等。
- B. 确定指针精度的示例方法:提供硬目标法、海面平整校准方法和测量范围不确定性评估方法等。